 en
 русский
 Français
 日本語
 Latine
 한국어
 বাংলা
 Tiếng Việt
 ไทย
 Hrvatski
 čeština
 dansk
 Nederlands
 Pilipino
 Suomalainen
 Deutsch
 Magyar
 Indonesia
 italiano
 Gaeilge
 Bahasa Melayu
 فارسی
 norsk
 Português
 Polskie
 Română
 Slovák
 svenska
 Türk

Um freezer walk-in ajustado para 18 graus Celsius negativos que varia entre 15 e 20 negativos, fazendo um ciclo curto no compressor e congelando uma extremidade do evaporador...
READ MORE
Página inicial / Notícias / Notícias da indústria / Como funciona um controlador PID? Proporcional, Integral e Derivada Explicado
Como funciona um controlador PID? Proporcional, Integral e Derivada Explicado
Se uma câmara fria flutuar 2 K acima de seu ponto de ajuste, depois 3 K abaixo dele, e repetir esse ciclo a cada poucos minutos, o controlador será responsabilizado antes do sensor, da válvula ou do tráfego da porta. Na maioria das vezes o hardware está bom e as configurações do loop não.
A resposta curta sobre como funciona um controlador PID: ele mede uma variável de processo, compara-a com um ponto de ajuste e aciona um atuador com uma correção construída a partir de três termos. O termo proporcional responde ao erro que existe neste momento. O termo integral responde ao erro acumulado ao longo do tempo. O termo derivado responde à rapidez com que o erro muda. Somados, eles produzem a saída que abre uma válvula, altera a velocidade do ventilador ou reduz a capacidade do compressor.
A ideia central: medir, comparar, corrigir
Cada loop PID tem quatro partes: um sensor que reporta a variável do processo, um controlador que mantém o ponto de ajuste e faz as contas, um atuador que pode alterar o processo e o próprio processo. O sensor alimenta o controlador, o controlador move o atuador e o atuador altera o que o sensor lê. Esse círculo é o circuito fechado.
O controlador repete um cálculo em um intervalo fixo, o tempo de amostragem. Ele subtrai o valor medido do ponto de ajuste e chama a diferença de erro. Numa aplicação de refrigeração, um valor medido acima do ponto de ajuste dá um erro positivo e mais refrigeração. Configure o loop da maneira errada e ele passa a ter ação reversa quando deveria ser de ação direta; ele irá fugir em vez de se acomodar, e nenhum ajuste irá consertá-lo.
A saída corresponde ao que o atuador espera: 0 a 10 V para uma válvula modulante, 4 a 20 mA para um posicionador, um contato de relé para um compressor ou modulação por largura de pulso para um aquecedor. Uma saída de relé transforma o cálculo do PID em uma decisão de limite, de modo que a resolução do loop depende da frequência com que o contato pode comutar.
O que os três termos realmente fazem
Cada termo tem uma função e cada um pode ser desligado definindo seu ganho como zero. Muitos circuitos de trabalho funcionam como controladores PI, porque a ação derivativa acrescenta pouco a um processo de temperatura lenta.
Prazo Proporcional
O termo proporcional multiplica o erro atual por um ganho. Com ganho de 2 e erro de 3 K, a saída move 6 unidades. Mais ganho significa correção mais rápida, mas além de um ponto o loop oscila, porque o controlador reage a uma medição que o processo ainda não terminou de responder. Um controlador somente proporcional raramente atinge exatamente o ponto de ajuste. Ele se estabelece onde o erro restante é grande o suficiente para manter a saída que o processo precisa, e esse erro restante é o deslocamento do estado estacionário.
Prazoo Integral
O termo integral acumula erros ao longo do tempo e continua adicionando correções enquanto o erro persiste, geralmente expresso em repetições por minuto ou segundos por repetição. Ele remove o deslocamento, e é por isso que um loop PI pode manter a temperatura da água gelada exatamente onde você deseja. O preço é o atraso: a ação integral é baseada no histórico, por isso continua pressionando depois que o erro desaparece e produz uma oscilação lenta que leva muito mais tempo para aparecer do que a oscilação proporcional. Também acaba. Se a válvula já estiver totalmente aberta, o termo continua acumulando correções que não pode fornecer, e o circuito ultrapassa gravemente quando o erro finalmente é revertido.
Termo Derivado
O termo derivativo responde à taxa de variação do erro e se opõe ao movimento, o que amortece o loop e permite um ganho proporcional maior. Ele também amplifica o ruído do sensor, porque uma pequena leitura ruidosa em um curto período de amostragem parece uma enorme taxa de mudança. Na prática, a ação derivada é filtrada, calculada com base na medição e não no erro, ou simplesmente deixada em zero.
| Term | Reage a | Principal benefício | Se definido muito alto |
|---|---|---|---|
| Proporcional | Erro atual | Correção rápida e resposta inicial rigorosa | Oscilação rápida, oscilação de válvula |
| Integral | Erro acumulado | Remove o deslocamento de estado estacionário | Oscilação lenta, overshoot após saturação |
| Derivado | Taxa de mudança de erro | Amortecimento, permite maior ganho proporcional | Ruído amplificado, movimento irregular do atuador |
Um exemplo de refrigeração: controle de superaquecimento
Pegue uma válvula de expansão eletrônica em um chiller. A variável controlada é o superaquecimento na saída do evaporador, o setpoint pode ser 5 K e o atuador é o motor da válvula ou um solenóide proporcional. Quando o superaquecimento ultrapassa o ponto de ajuste, a válvula abre para admitir mais refrigerante. O termo proporcional abre proporcionalmente ao erro, o termo integral continua empurrando-o para abrir até que o superaquecimento se estabeleça, e o termo derivativo, onde é usado, retarda a abertura à medida que o superaquecimento começa a cair para que a válvula não ultrapasse o retorno de líquido.
A mesma estrutura aparece em uma instalação de refrigeração. A pressão de condensação é frequentemente mantida pela modulação da velocidade do ventilador do condensador, o que o torna um circuito de pressão. A capacidade do compressor pode ser ajustada por um circuito que converte um erro de pressão de sucção em um comando do inversor. Os loops de temperatura ambiente e do produto têm longos tempos mortos e geralmente funcionam sem ação derivativa.
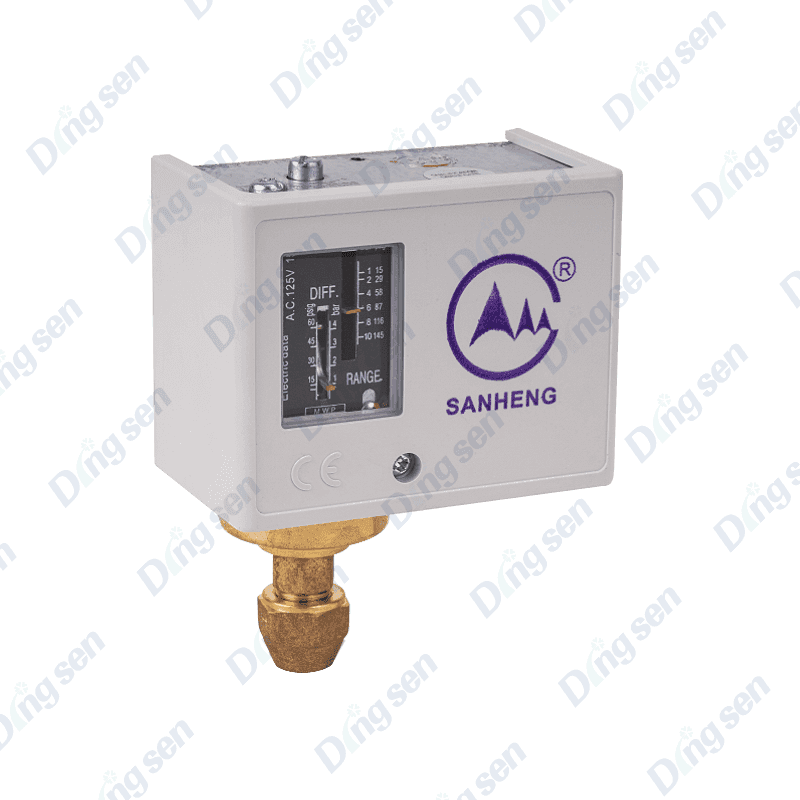 Controlador de pressão de refrigeração com display de ponteiro mecânico Fornece monitoramento de alta e baixa pressão com reinicialização automática, ajudando a proteger compressores, ventiladores e válvulas de drenagem em sistemas de refrigeração. Ver Produto →
Ajustando sem suposições
Os termos interagem, então o ajuste segue uma ordem fixa:
- Coloque o loop no manual e confirme se o atuador percorre toda a sua faixa sem travar.
- Defina integral e derivada como zero e aumente o ganho proporcional até que a medição mostre uma oscilação pequena e contínua.
- Corte o ganho proporcional para cerca de metade desse valor.
- Adicione ação integral lentamente até que o deslocamento desapareça dentro de um tempo aceitável.
- Adicione a derivada somente se o overshoot permanecer e o sinal estiver limpo.
O tempo morto decide o quão forte um loop pode ser pressionado. Se o processo precisar de 60 segundos para responder ao movimento de uma válvula e sua constante de tempo for 300 segundos, uma proporção de 0,2, regras clássicas como Ziegler-Nichols ou ajuste lambda produzem ganhos viáveis. Se o tempo morto for comparável à constante de tempo, por exemplo, um sensor montado bem a jusante da válvula, nada tornará o loop rápido, e a solução real é mover o sensor ou adicionar feedforward.
| Sintoma | Causa habitual | Primeiro ajuste |
|---|---|---|
| Oscilação rápida e contínua | Proporcional gain too high | Reduza o ganho proporcional |
| Oscilação lenta ao longo de minutos | Ação integral muito forte | Aumente segundos por repetição |
| Offset que nunca fecha | Integral desabilitado ou saída limitada | Habilite a ação integral, verifique os grampos de saída |
| Movimento espasmódico da válvula | Derivado on a noisy signal | Filtre a entrada ou defina a derivada como zero |
Problemas práticos no chão de fábrica
A maioria dos problemas de comissionamento se enquadram em algumas categorias:
- Encerramento integral. A saída satura contra um limite enquanto o erro permanece, e o loop ultrapassa quando o erro é revertido. A lógica anti-windup e a fixação de saída resolvem isso.
- Ruído do sensor. Um filtro cuja constante de tempo esteja próxima do tempo de amostragem pode quase dobrar o tempo morto do loop. Filtre a entrada, não a saída.
- Zona morta do atuador. Uma válvula que precisa de uma alteração de 3% na saída antes de se mover estabelece um limite rígido de quão apertado o circuito pode ser mantido.
- Tempo de amostra. Um loop varrido uma vez por minuto não pode controlar um processo com uma constante de tempo de 30 segundos.
- Não linearidade. Uma válvula que é suave perto do meio do curso e abrupta perto da sede pode precisar de programação de ganho ou de uma saída caracterizada.
Onde o PID encontra o hardware de refrigeração e ar condicionado
A saída PID só importa se o atuador puder usá-la. Válvulas solenóides proporcionais, válvulas de expansão eletrônica, inversores de frequência variável em ventiladores do condensador e válvulas de três vias de controle de fluxo aceitam um sinal contínuo e modulam. Dispositivos ligados e desligados, como válvulas solenóides padrão, válvulas de expansão térmica tipo bulbo e pressostatos mecânicos, são dispositivos de limite, portanto, um controlador PID acionando-os está realmente gerando um ciclo de trabalho.
Essa diferença muda a forma como os componentes são julgados. Uma válvula que segue um sinal modulante durante anos se desgasta de maneira diferente daquela que muda algumas vezes por hora, e é por isso que o operação de longo prazo de uma válvula solenóide modulante merece atenção antes de um loop ser comissionado.
Fornecedores como Dingsen, fabricando peças de refrigeração e ar condicionado automotivo desde 2008 , construa os controladores de pressão, válvulas e conexões de cobre que ficam na extremidade receptora desses sinais.
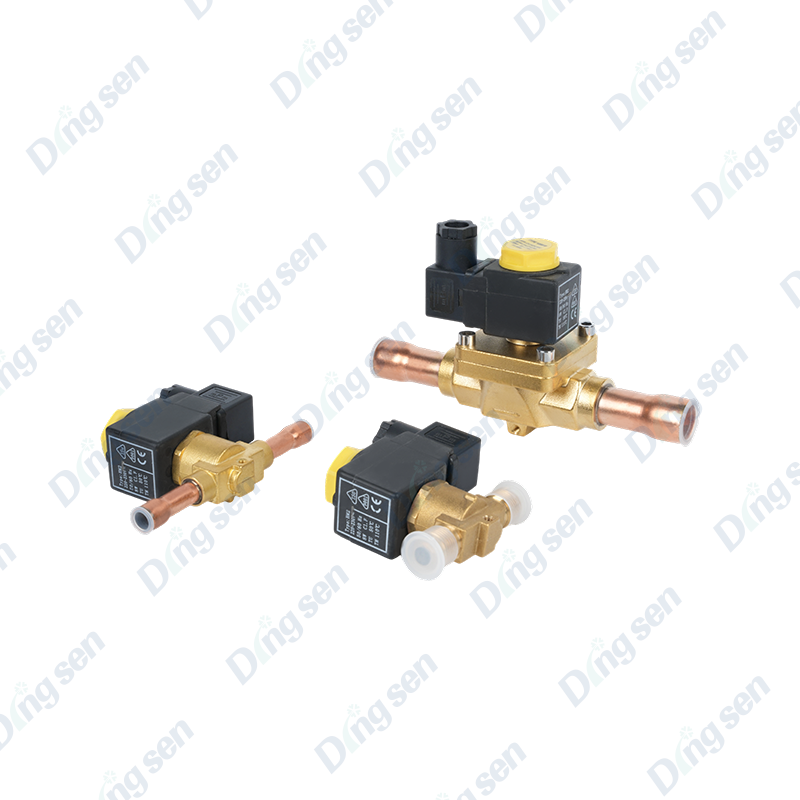 Válvula Solenóide EVR para Refrigeração e Ar Condicionado Controla o fluxo de refrigerante em linhas de líquido, sucção e gás quente, com opções de ação direta e operadas por piloto para sistemas de refrigeração. Ver Produto →
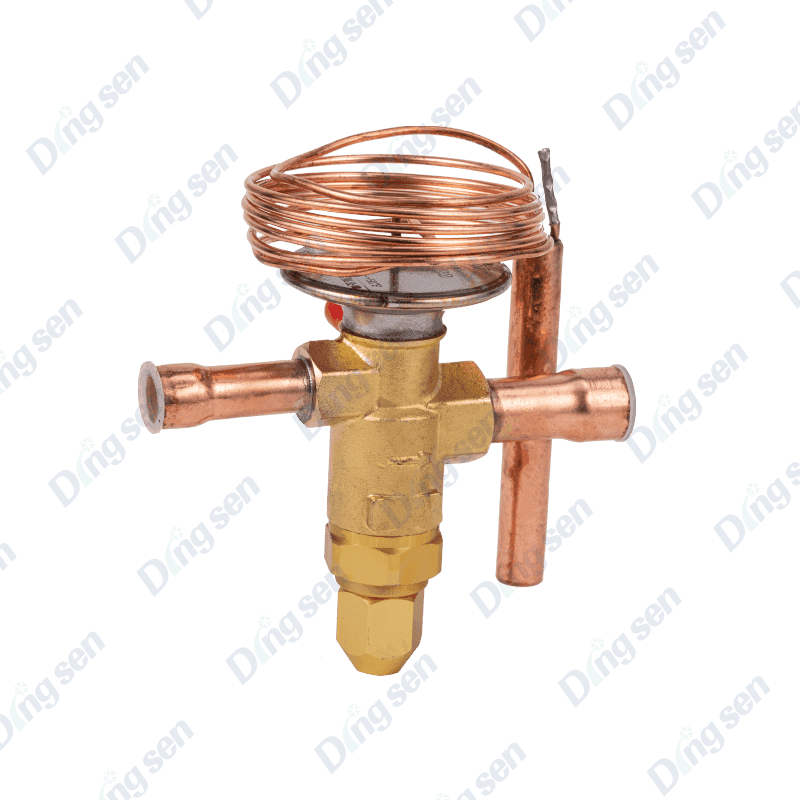 Válvula de expansão térmica com controle de superaquecimento ajustável Regula o fluxo de refrigerante para manter o superaquecimento, apresentando um corpo tipo H e ajuste de superaquecimento estático de 0–8°C para sistemas de resfriamento. Ver Produto →
Especificando um controlador: o que verificar
- Tipo e faixa de entrada, compatível com o sensor real: NTC, PT100, 4 a 20 mA ou 0 a 10 V.
- Tipo de saída e resolução: relé, unidade de relé de estado sólido, corrente, tensão ou PWM.
- Taxa de amostragem, rápida o suficiente para o processo, mas não tão rápida que o ruído domine o cálculo.
- Ajuste automático, anti-windup e transferência sem interrupções entre os modos manual e automático.
- Limites de saída e alarmes, incluindo grampos altos e baixos para o termo integral.
- Ambiente: montagem em painel ou trilho DIN, classificação IP, temperatura ambiente, vibração e tolerância à tensão de alimentação.
Um controlador PID consiste em três correções somadas e repetidas em um relógio: uma contra o erro atual, uma contra o erro acumulado e uma contra a velocidade da mudança. A física do processo define o limite máximo para o desempenho e as configurações decidem o quão próximo o loop chega dele. Obtenha a direção correta do atuador, meça o tempo morto honestamente e mantenha os ganhos modestos. Essa combinação resolve mais loops do que qualquer sessão de ajuste agressiva.
Postagem anterior
Como funciona uma válvula solenóide? Bobina, êmbolo, orifício e solução de problemas explicados
Próxima postagem
Transdutores de pressão de alta temperatura: seleção, aplicações e confiabilidade
mais recente Notícias
-
-
Uma bandeja de condensado que transborda para um vazio no teto geralmente custa muito mais do que o interruptor que não reportou isso. Esse é o caso prático de uma chave de n...
READ MORE -
Dois quartos ficam no mesmo andar, compartilham um termostato e um deles fica de quatro a seis graus mais quente durante todo o verão. O condensador está limpo, o filtro é no...
READ MORE -
Um operador de planta liga porque uma zona está soprando ar frio pela manhã, quando a caldeira está funcionando há duas horas. A bobina está limpa, a bomba está funcionando e...
READ MORE
-
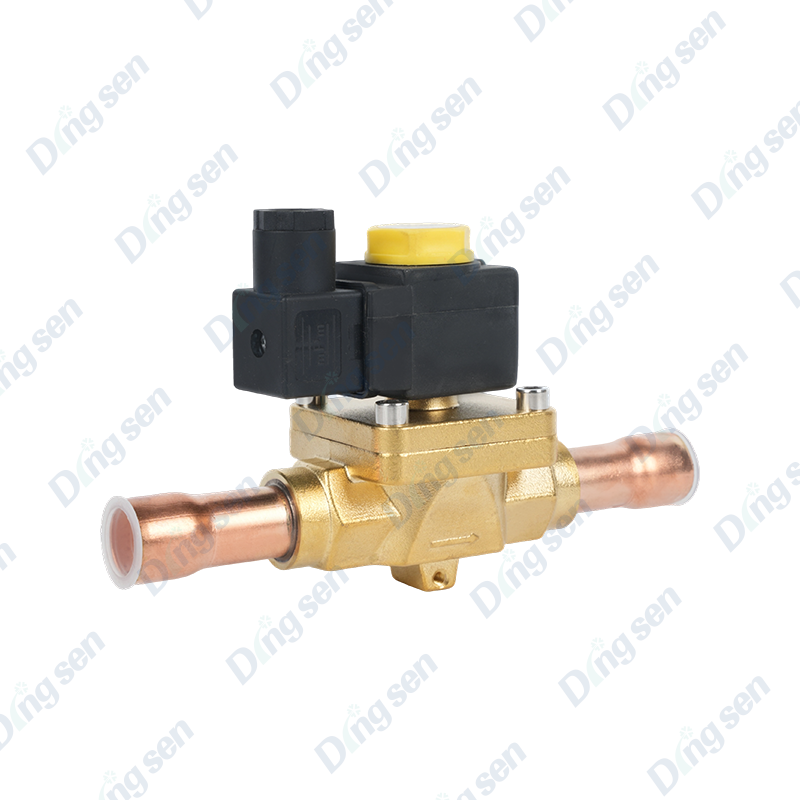
As válvulas solenóides EVR são componentes-chave em refrigeração e ar condici...
-
O expansor de tubo de cobre é uma ferramenta especializada para conexão de tu...
-
A válvula de três vias do ar condicionado é um componente chave para alternar...
-
A válvula de três vias do ar condicionado é um componente chave para alternar...
-
A válvula de três vias do ar condicionado é um componente chave para alternar...
-
O enchimento de refrigerante e óleo de refrigeração é um dispositivo especial...
ENTRE EM CONTATO CONOSCO
MANTENHA CONTATO
Estamos muito felizes por você ter vindo à DingSen para comprar ou personalizar, e nós
estamos confiantes em fornecer produtos e serviços de alta qualidade.
Contate-nos
-

Nº 109 Jiefang Road, cidade de Diankou, cidade de Zhuji, Shaoxing, província de Zhejiang
-

+86-13867581196
-

Direitos de autor© shaoxing DingSen Refrigeration Technology Co Ltd. Todos os direitos reservados
Fabricante de peças de refrigeração OEM Fábrica de peças AC automotivas personalizadas